Humanoide Roboter sind 2026 überall zu sehen, auf Messen wie in den Feeds. Mehrere Hersteller entwickeln sie ausdrücklich für Lager und Logistik. Wer gerade eine Flotte mobiler Roboter plant, stellt sich deshalb schnell eine neue Frage: Sollten wir nicht besser auf Humanoide warten?
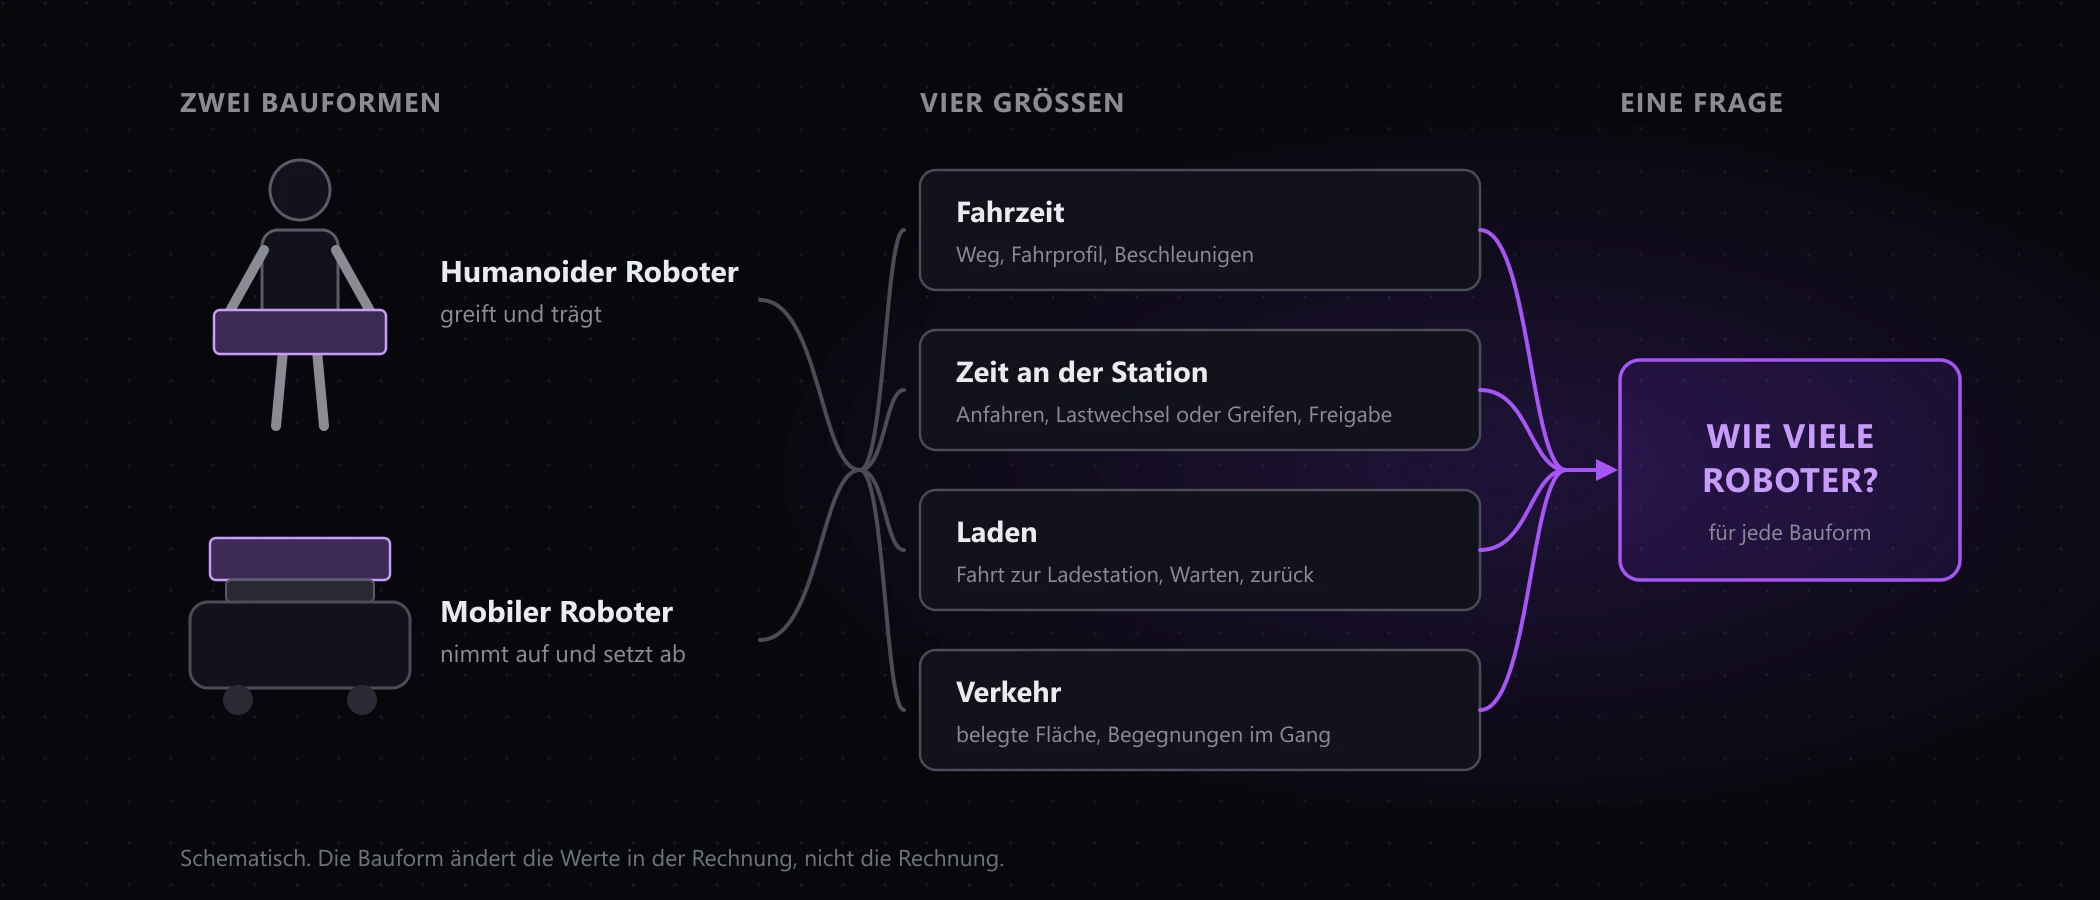
Die Antwort fällt nüchterner aus als die Videos. Ob ein Roboter zwei Beine hat oder vier Räder, ändert die Werte in der Rechnung, aber nicht die Rechnung. Wie viele Roboter Sie brauchen, entscheidet sich für humanoide Roboter genauso wie für AMR, und zwar an denselben vier Größen.
Kurz gesagt: Die Flottengröße entscheidet sich an Fahrzeit, Stationszeit, Laden und Verkehr, nicht an der Form des Roboters.
Was ist ein humanoider Roboter in der Intralogistik?
Ein humanoider Roboter ist ein mobiler Roboter mit menschenähnlichem Körperbau: Rumpf, zwei Arme, dazu Beine oder ein fahrbarer Unterbau. Er ist für Umgebungen gedacht, die für Menschen gebaut sind. Im Lager soll er Behälter und Kartons dort greifen und tragen, wo heute Menschen arbeiten, ohne dass Stationen umgebaut werden müssen.
Der eigentliche Unterschied zum mobilen Roboter liegt in der Hand. Ein mobiler Roboter greift nicht, er nimmt auf und setzt ab: mit der Gabel, dem Rollenförderer, dem Hubtisch. Ein humanoider Roboter greift. Er bringt Transport und Greifen in einem Körper zusammen, und damit verschiebt sich, wo an einer Station die Zeit vergeht.
Vier Größen, die jede Flotte bestimmen
Für die Auslegung ist die Bauform eine Eingabe unter vielen. Die Rechnung selbst besteht aus vier Größen, und keine davon verschwindet, weil ein Roboter Beine hat:
- Fahrzeit. Weglänge, Fahrprofil, Beschleunigen und Bremsen. Ein anderes Fahrprofil ändert nur die Zahl.
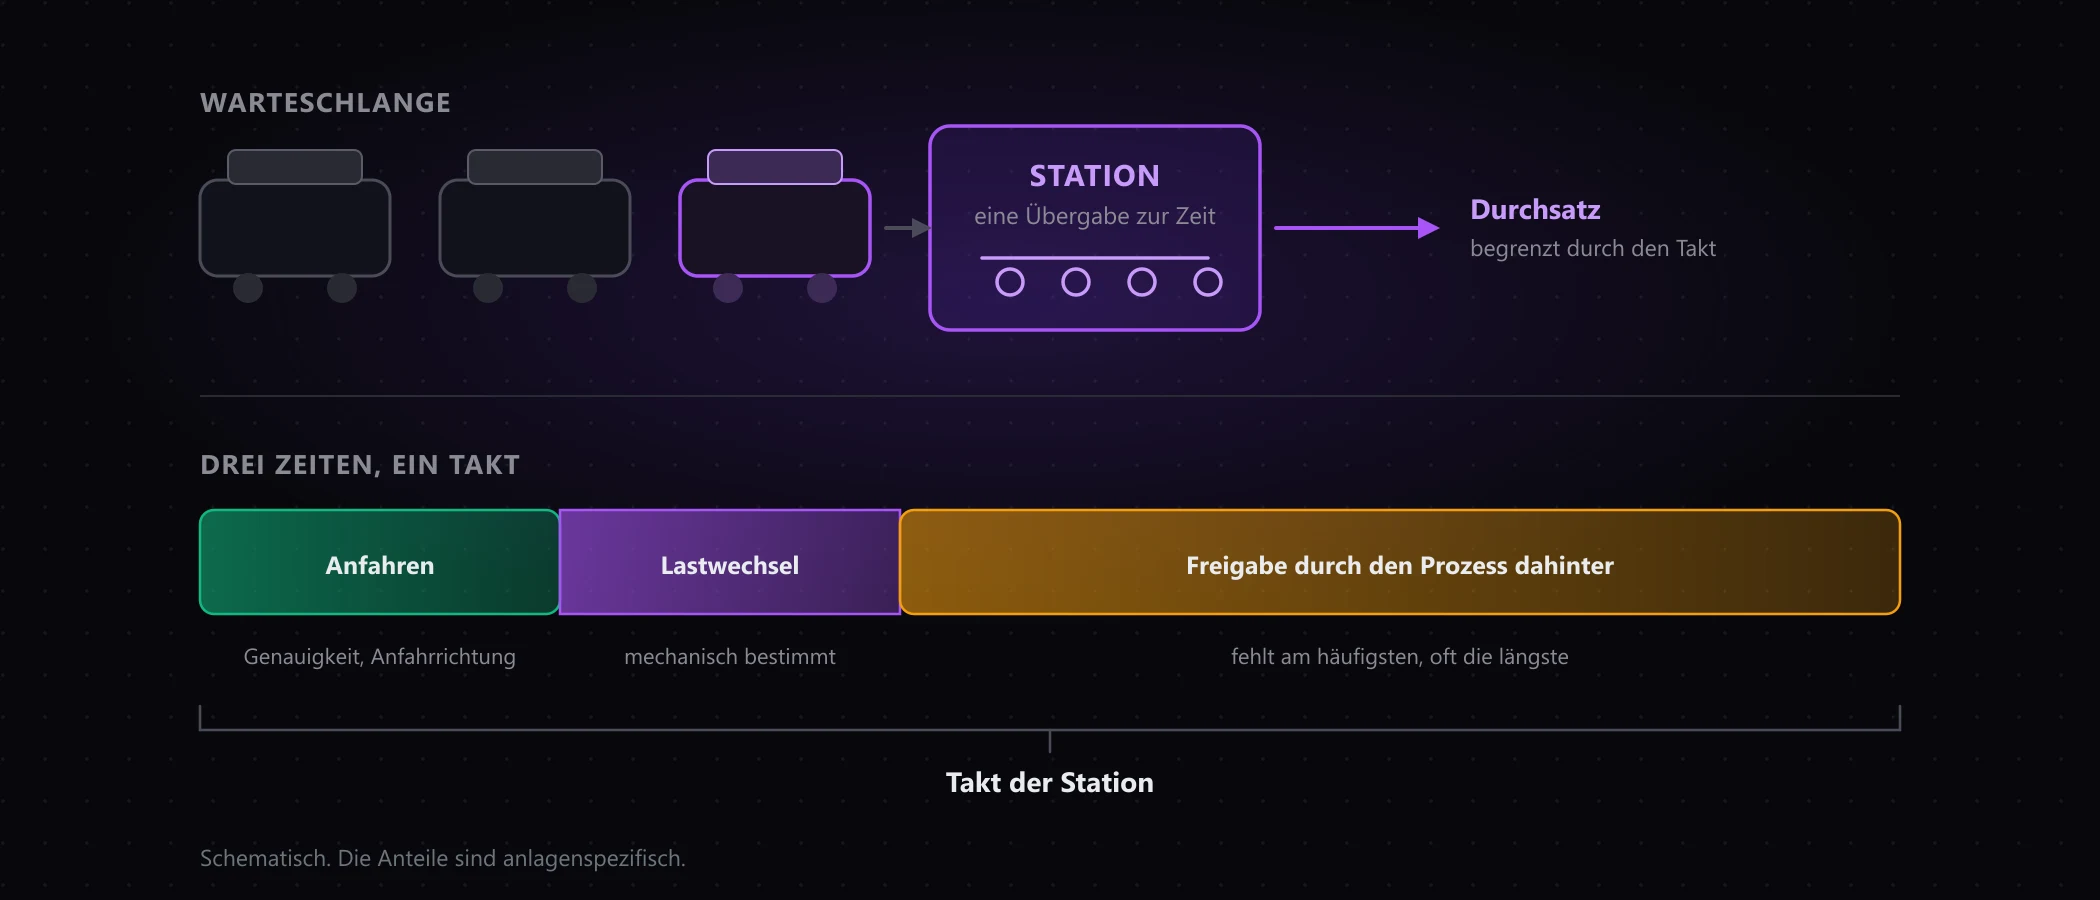
- Zeit an der Station. Anfahren und Positionieren, der Lastwechsel, die Freigabe durch den Prozess dahinter. Beim humanoiden Roboter tritt das Greifen an die Stelle der mechanischen Übergabe. Warum diese Zeit so oft unterschätzt wird, steht in unserem Beitrag zu Übergabestationen.
- Laden. Die Fahrt zur Ladestation, die Wartezeit dort, der Weg zurück. Jeder Roboter, der in der Spitzenstunde lädt, fehlt genau in der Stunde, für die die Flotte gekauft wurde.
- Verkehr. Die Fläche, die ein Roboter im Gang belegt, und die Begegnungen an Kreuzungen und Engstellen. Ab einem bestimmten Punkt senkt jeder weitere Roboter den Durchsatz. Das ist der Kipppunkt der Flotte.
Die vier Größen hängen voneinander ab. Ein Roboter, der länger an der Station steht, verlängert die Schlange im Gang, und ein Roboter in der Schlange lädt später. Deshalb reicht eine Tabellenrechnung selten, gleich für welche Bauform.
Was sich mit dem humanoiden Roboter wirklich ändert
Die Frage bleibt dieselbe, die Werte nicht. Eine Gegenüberstellung zeigt, wo die Unterschiede in der Planung auftauchen:
| Mobiler Roboter | Humanoider Roboter | |
|---|---|---|
| Lastaufnahme | nimmt auf und setzt ab | greift |
| Stationen | auf den Roboter ausgelegt: Förderer, Hubtisch, Regalplatz | für Menschen gebaute Arbeitsplätze |
| Was die Stationszeit bestimmt | die Mechanik der Übergabe | der Greifvorgang |
| Was vor der Planung geklärt sein muss | Stationsbauart und Ladungsträger | welche Handgriffe verlässlich gelingen |
Die Tabelle enthält bewusst keine Leistungswerte. Geschwindigkeit, Traglast und Laufzeit unterscheiden sich von Modell zu Modell. In die Rechnung gehören die Werte des konkreten Modells.
Daraus ergibt sich auch, wo humanoide Roboter zuerst sinnvoll sind. Mobile Roboter decken lange Transportwege heute schon gut ab. Humanoide Roboter sehe ich im ersten Schritt dort, wo heute kommissioniert wird: an Arbeitsplätzen, an denen gegriffen werden muss und mobile Roboter deshalb an ihre Grenze stoßen. Für die Auslegung heißt das: Die Transportflotte bemisst sich weiter an Fahrzeit und Verkehr, der humanoide Roboter vor allem an seiner Zeit am Arbeitsplatz.
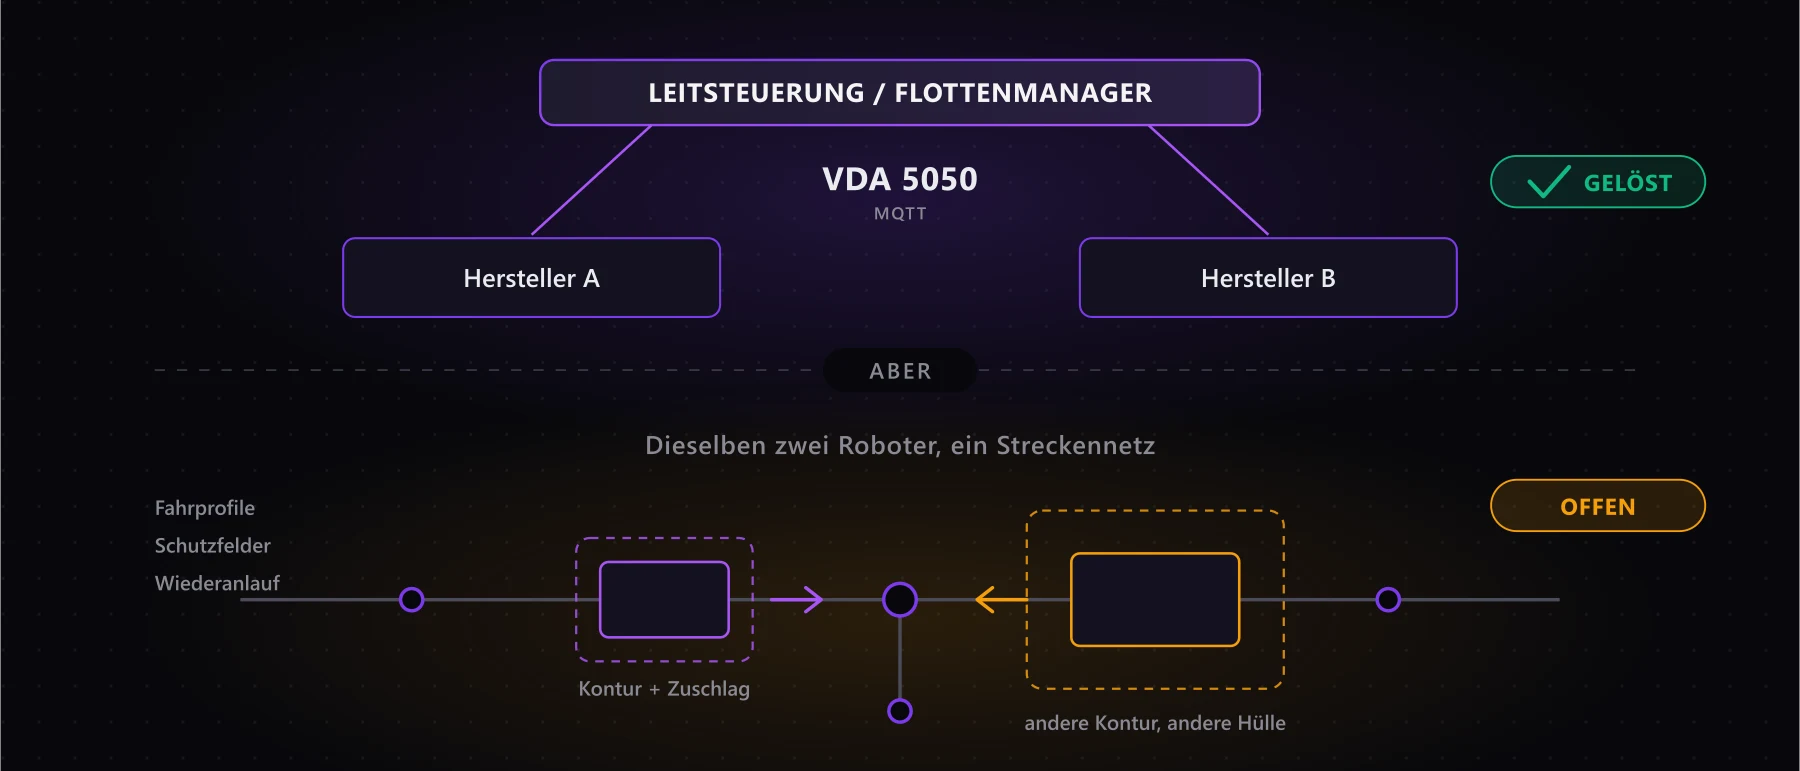
Arbeiten beide in derselben Anlage, entsteht eine Mischflotte, mit allen Fragen zu Konturen, Fahrprofilen und Verkehr, die dazugehören. Die Disposition im Betrieb bleibt Aufgabe Ihres Flottenmanagements. Wir ergänzen es, wir ersetzen es nicht.
Kosten: Preis je Roboter mal Anzahl
Naheliegend ist die Frage, was ein humanoider Roboter im Vergleich zu einem mobilen Roboter kostet. Eine belastbare Antwort gibt es derzeit nicht. Für humanoide Roboter, die für Lager entwickelt werden, veröffentlichen die Hersteller in aller Regel keine Listenpreise, und auch mobile Roboter werden fast immer auf Anfrage angeboten.
Für die Planung zählt ohnehin eine andere Größe. Veröffentlichte Miet- und Servicemodelle rechnen pro Roboter ab, als Stunden- oder Monatssatz. Die Kosten einer Anlage sind damit der Preis je Roboter mal die Anzahl der Roboter, und die Anzahl hängt an denselben vier Größen wie oben. Bei einem Monatssatz kostet ein Roboter, der in der Spitzenstunde lädt oder im Gang wartet, genauso viel wie einer, der gerade fährt. Ein günstigerer Roboter, der länger am Arbeitsplatz braucht, kann die Anlage deshalb teurer machen.
Das gilt auch für das Laden. Mehrere Hersteller humanoider Roboter setzen für den Dauerbetrieb auf Akkutausch oder kurzes Zwischenladen. In der Rechnung ist das dieselbe Größe wie beim mobilen Roboter: Zeit, in der er nicht arbeitet.
Warten oder jetzt planen?
Die Layoutentscheidungen fallen früh und halten lange: Wege und Gassenbreiten, Stationen und Puffer, Ladeinfrastruktur. Sie hängen an denselben vier Größen, egal welcher Roboter später darauf unterwegs ist. Ein humanoider Roboter macht keine Gasse breiter und keine Freigabe im Prozess kürzer.
Wer jetzt mit einem sauberen Modell plant, verliert deshalb nichts, wenn später eine andere Bauform verfügbar wird. Dieselbe Halle lässt sich mit zwei Robotertypen unter derselben Spitzenlast durchrechnen, und der Vergleich zeigt, ob der neue Typ im konkreten Layout trägt.
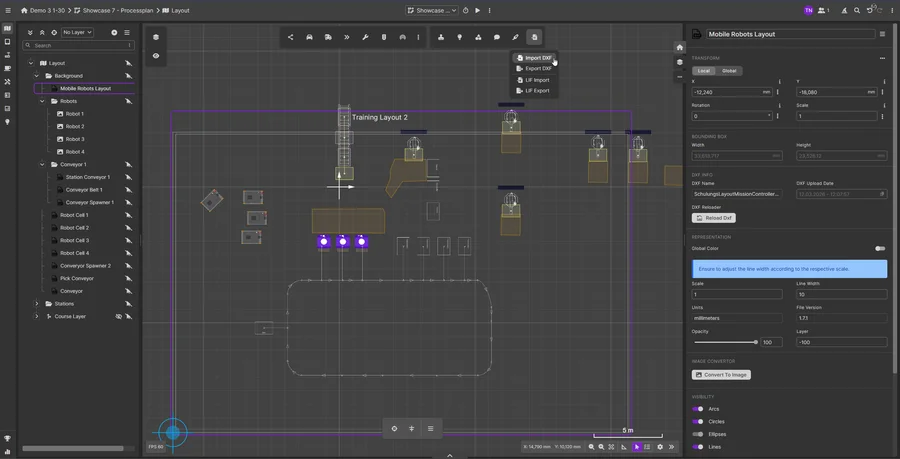
Dazu gehört die Grenze unseres Ansatzes. Wir simulieren graphbasiert, mit Knoten und Kanten nach LIF und Korridoren nach VDA 5050. Einen humanoiden Roboter rechnen wir darin mit, wenn der Hersteller die Parameter liefert: Abmessungen, Geschwindigkeiten, Zeiten am Arbeitsplatz und Ladeverhalten. Abgebildet wird er dann wie ein mobiler Roboter auf festgelegten Wegen zwischen Stationen, und auf dieselbe Weise bilden wir heute schon Menschen und manuelle Prozesse ab, die sich die Wege mit der Flotte teilen. Ein Roboter, der frei durch die Halle navigieren soll, braucht ein anderes Modell, und das bilden wir nicht ab.
Was das für Ihre nächste Entscheidung heißt
- Die Bauform ist eine Eingabe in dieselbe Rechnung. Fahrzeit, Stationszeit, Laden und Verkehr bestimmen die Flotte.
- Der echte Unterschied liegt an der Station. Greifen statt Aufnehmen verschiebt, wo die Zeit vergeht.
- Der erste sinnvolle Einsatz liegt am Arbeitsplatz. Dort, wo gegriffen werden muss, etwa in der Kommissionierung.
- Die Werte kommen vom konkreten Modell, das Sie tatsächlich einsetzen wollen.
- Layoutentscheidungen warten nicht. Wer sauber plant, kann eine neue Bauform später im selben Modell vergleichen.
Wenn bei Ihnen gerade die Frage „mobile Roboter jetzt oder später etwas anderes” auf dem Tisch liegt: Ein kostenloses Erstgespräch klärt, welche Größen Ihre Flotte bestimmen. Wie eine solche Auslegung abläuft, steht auf unserer Seite zur Planung. Sprechen Sie uns an.

Über den Autor
Tim Nowak
Tim Nowak ist Mitgründer und Geschäftsführer der ScaliRo GmbH. Er begleitet Betreiber, Hersteller und Integratoren bei der herstellerunabhängigen Planung und Simulation mobiler Roboterflotten.
LinkedIn